使用指南
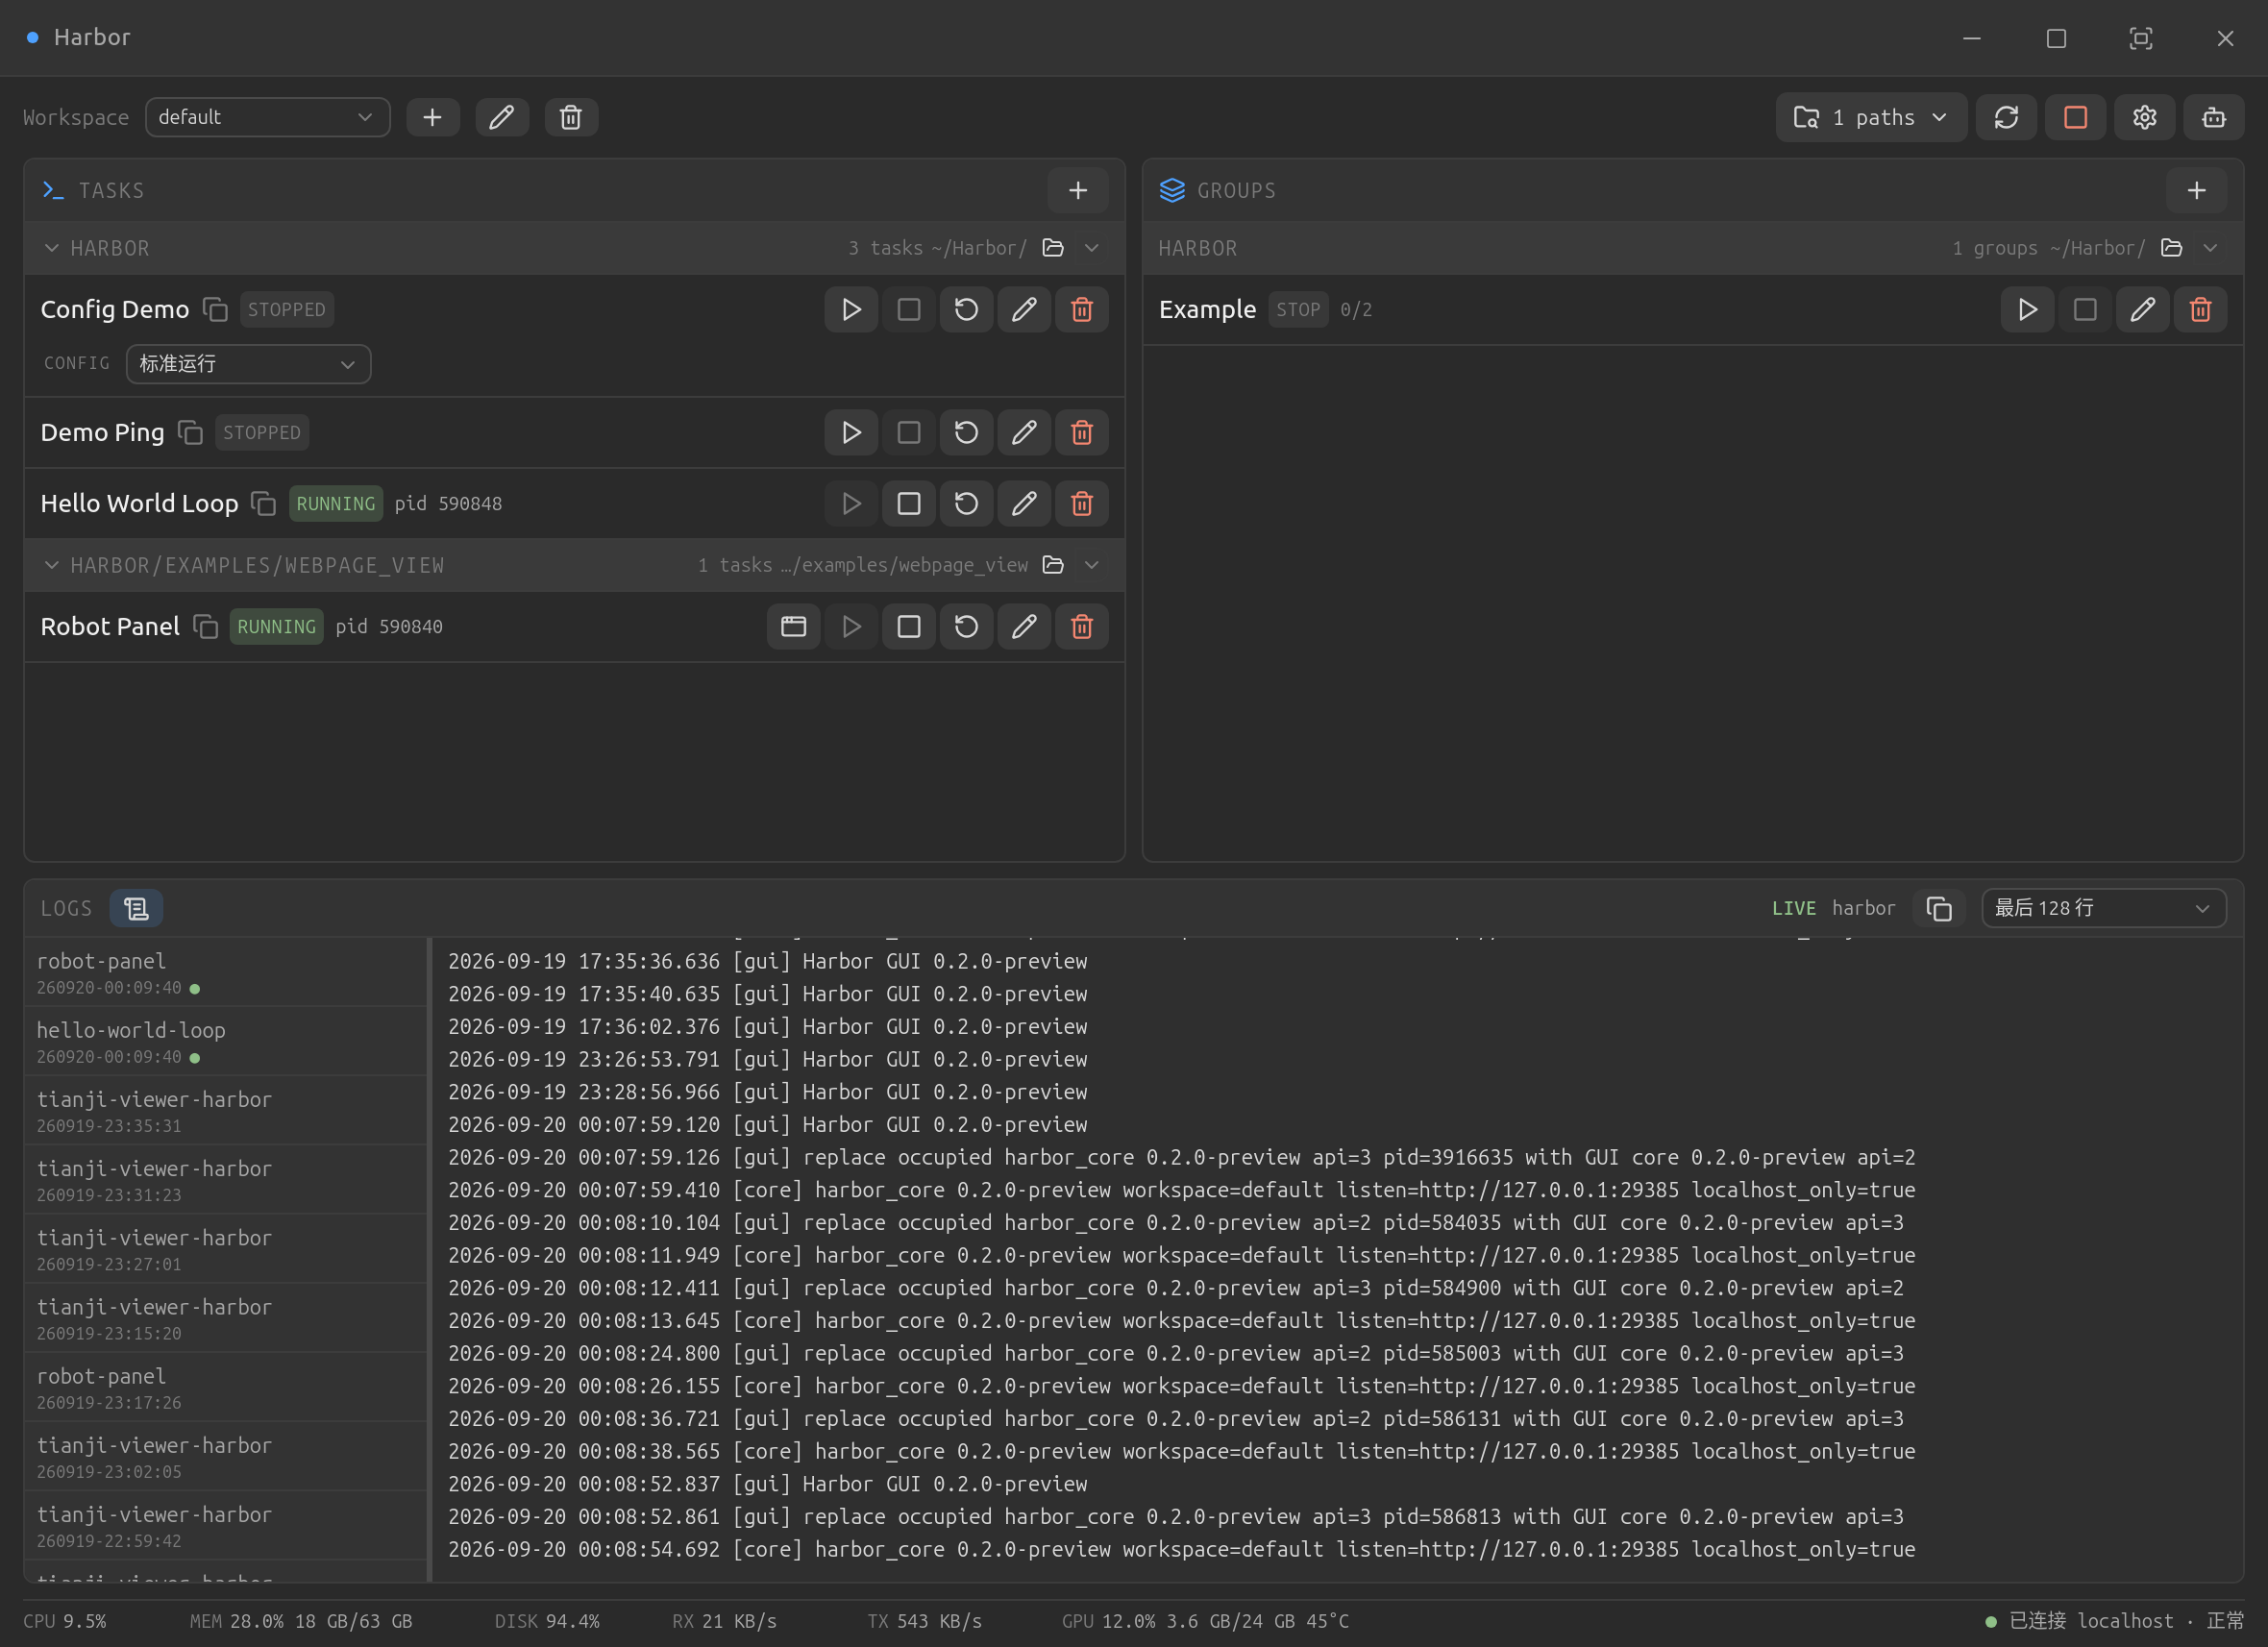
Harbor 是一个面向机器人开发的任务编排工具。它把反复输入的启动命令、环境配置和执行顺序,沉淀为项目中可复用的 Task 与 Group。
通过 Harbor,你可以在同一个界面中启动、停止和观察本地或远端机器上的程序,不再依赖一组终端窗口来记住“先运行什么、在哪里运行、出了问题去哪里看”。
Harbor 如何工作
项目通过 harbor_taskcfg 保存 YAML 定义,harbor_core 负责发现配置、管理进程和记录日志,Harbor GUI 则提供统一的操作入口。
配置始终留在项目仓库中,可以随代码一起维护;Workspace 只决定去哪里发现任务,不会复制或接管项目文件。
Harbor 解决什么问题
- 把重复的启动操作变成可以复用和审查的任务定义。
- 统一管理 ROS 2 节点、机器人服务、Web Panel 和普通脚本。
- 在一个界面中查看运行状态、实时输出与历史日志。
- 用 Group 固化多任务的启动顺序和环境覆盖。
- 在不同 Workspace 中共享同一任务的真实运行状态。
建议阅读顺序
- 关键概念:理解 GUI、Core、Workspace、Task 与 Group。
- 快速开始:安装 Harbor 并运行第一个 Task。
- Work with AI:让 AI 创建、运行和排查 Harbor 任务。
- 工作空间:配置扫描路径和远端主机。
- 远端运行:了解 SSH、Core 部署和图形环境。